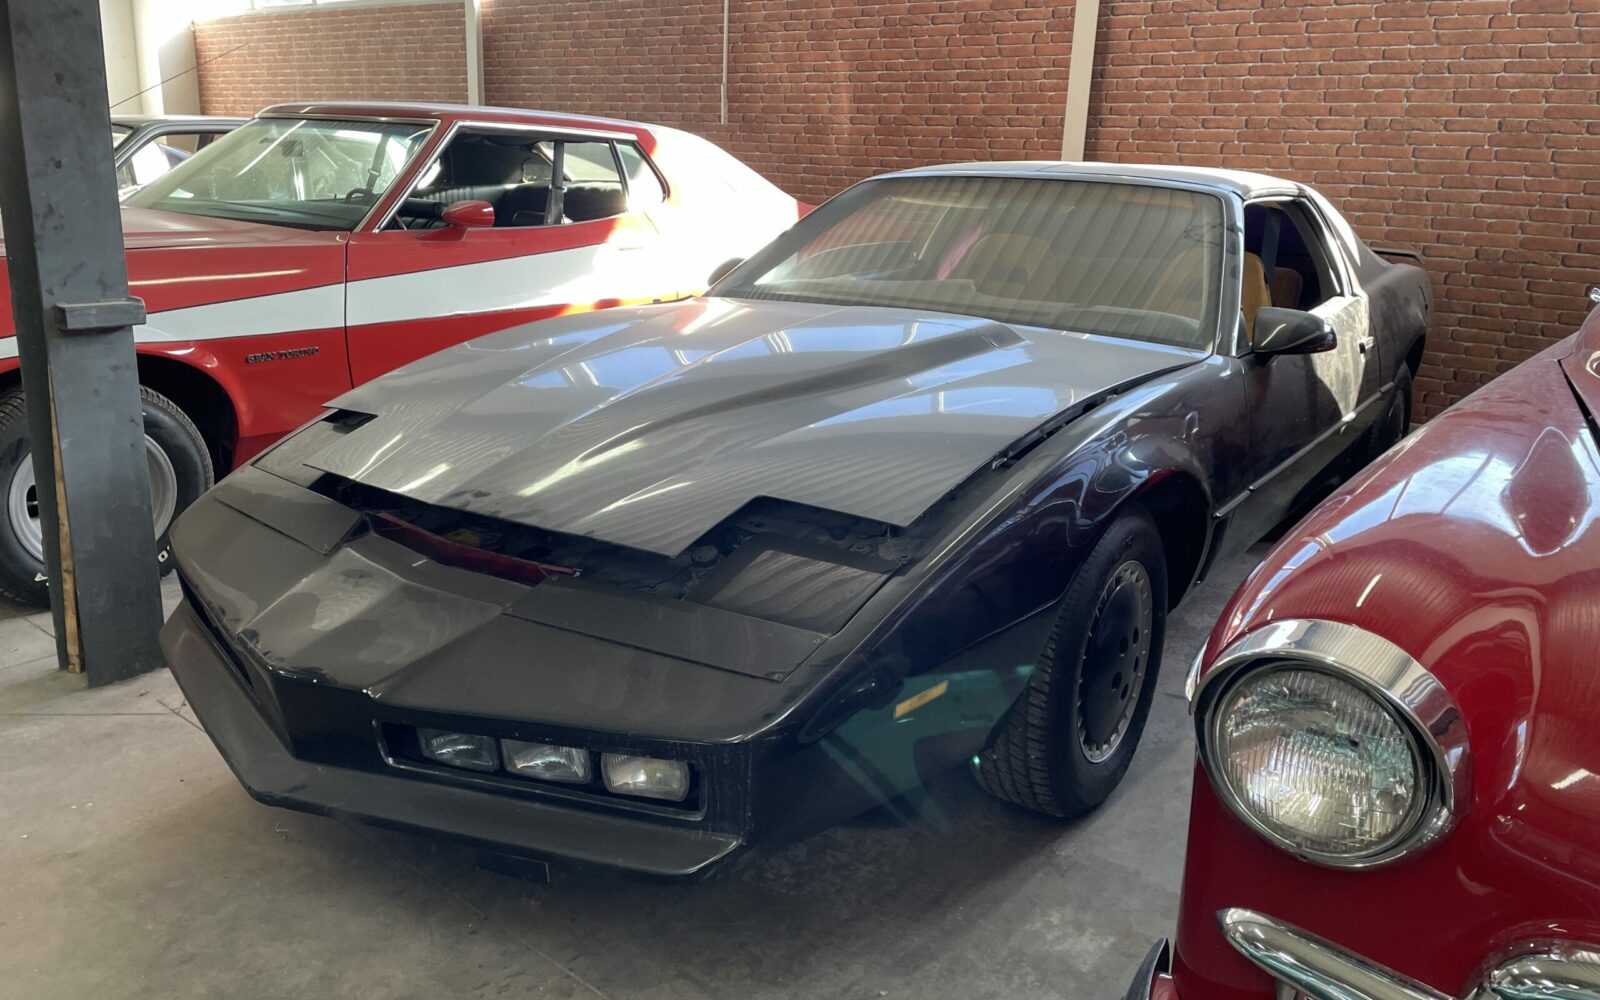
En septembre 1982, le téléspectateur américain découvre une Pontiac Firebird Trans Am noire modifiée, capable de converser avec son conducteur, d’évaluer des risques tactiques en temps réel et d’opérer des manœuvres complexes sans intervention humaine. Imaginée par le producteur Glen A. Larson pour la série K 2000 (Knight Rider), la Knight Industries Two Thousand, plus connue sous l’acronyme KITT, est apparue pendant quatre décennies comme un objet d’anticipation ludique.
L’écart structurel entre anticipation culturelle et faisabilité économique
Aujourd’hui, l’industrie automobile mondiale investit des dizaines de milliards de dollars pour tenter de concrétiser les attributs techniques attribués à ce véhicule de fiction. Le passage du modèle cinématographique au prototype industriel met toutefois en lumière un écart fondamental entre la promesse narrative et les contraintes physiques, juridiques et économiques du marché réel.
L’architecture conceptuelle de KITT face aux niveaux d’autonomie SAE
Dans la fiction, KITT matérialise ce que la classification SAE International définit aujourd’hui comme un niveau 5 d’autonomie : une conduite totalement déléguée, capable de s’adapter à tous les environnements météorologiques ou routiers, couplée à une intelligence artificielle forte dotée de conscience propre et d’empathie.
La réalité technique de 2026 demeure très éloignée de cette vision holistique. La majorité des véhicules de série plafonnent au niveau 2 de la norme SAE, nécessitant une vigilance permanente du conducteur. Si des acteurs comme Waymo aux États-Unis ou Mercedes-Benz avec le système Drive Pilot déploient des architectures de niveau 3 sur des tronçons autoroutiers ou des zones géofencées strictes, l’autonomie complète sans supervision reste bloquée par le problème dit des « edge cases », ces événements rares et imprévisibles que les réseaux de neurones peinent à interpréter correctement.
L’industrie s’heurte également à un coût matériel massif. La miniaturisation de la puissance de calcul requise pour faire tourner des modèles de langage avancés au sein même du véhicule exige une architecture électronique centralisée lourde, énergivore et dépendante de puces haut de gamme soumises aux tensions géopolitiques mondiales.
Tesla Cybercab et robotaxis Waymo : limites opérationnelles et vulnérabilités urbaines
L’exploitation commerciale à grande échelle de Waymo aux États-Unis, dont les robotaxis effectuent désormais des dizaines de milliers de trajets payants chaque semaine à San Francisco, Phoenix ou Los Angeles, et la trajectoire industrielle du Cybercab de Tesla révèlent les limites opérationnelles de ces architectures en milieu urbain.
À San Francisco, l’arrêt simultané de plusieurs véhicules Waymo lors d’incidents de réseau ou de coupures d’électricité locales a mis en lumière la dépendance critique de ces flottes aux infrastructures de communication centralisées. Incapables de recevoir des données cartographiques réactualisées ou des instructions de télé-assistance pour contourner les zones bloquées, ces véhicules génèrent des embouteillages instantanés.
Ces épisodes, couplés aux difficultés persistantes face aux déviations de chantier improvisées, rappellent que l’autonomie algorithmique reste vulnérable aux défaillances de son écosystème technique. Le passage du véhicule autonome isolé à une flotte commerciale connectée déplace ainsi le risque : l’enjeu ne réside plus seulement dans le logiciel embarqué, mais dans la résilience globale des réseaux cellulaires et de l’aménagement urbain.
Souveraineté des données et vulnérabilités de la voiture connectée
Au-delà de la fonction de conduite, KITT préfigurait l’intégration d’un assistant conversationnel connecté aux bases de données gouvernementales et policières. Ce scénario soulève aujourd’hui des questions cruciales de cybersécurité et de souveraineté des données.
Un véhicule autonome moderne génère plusieurs téraoctets de données par heure via ses capteurs LiDAR, caméras et puces GPS. L’interconnexion entre l’habitacle et les serveurs d’apprentissage pose la question de l’accès aux données stratégiques de déplacement. Les régulateurs européens, à travers le Data Act et le règlement général sur la protection des données, tentent de garantir que la captation de ces flux ne se traduise pas par une dépendance technologique vers des infrastructures Cloud extraterritoriales.
Le risque d’attaque informatique représente l’autre écueil majeur. En 2015, la démonstration de piratage à distance d’une Jeep Cherokee par deux chercheurs américains avait montré la fragilité de ces systèmes. Intégrer une IA autonome au cœur des commandes de direction et de freinage d’un parc automobile de masse augmente la surface d’attaque et modifie l’échelle du risque sécuritaire pour les États.
Responsabilité juridique et limites du modèle économique
L’obstacle principal à la généralisation du modèle imaginé dans les années 1980 n’est plus uniquement technologique, mais assurantiel. Lorsqu’une IA prend le contrôle effectif du véhicule, la chaîne d’imputabilité légale bascule du conducteur vers le constructeur et l’éditeur de logiciel.
Cette transition modifie la structure des coûts pour l’industrie. La nécessité pour les constructeurs de couvrir le risque juridique d’accidents mortels causés par une défaillance d’algorithme entraîne des dépenses de validation logicielle exponentielles. Certains experts du secteur estiment que le coût de certification d’un système autonome de niveau 4 dépasse le coût de développement de la plate-forme physique du véhicule.
Le modèle économique des véhicules autonomes individuels reste ainsi incertain. Contrairement au postulat de la série où un acteur privé met à disposition un véhicule unique pour des missions ciblées, la rentabilisation de ces technologies s’oriente prioritairement vers la robotisation du transport de marchandises et le déploiement de flottes de robotaxis en milieu urbain dense.
L’extrapolation industrielle des technologies imaginées pour KITT révèle une trajectoire fragmentée. Si l’interactivité vocale et la détection d’obstacles sont désormais des réalités commerciales, l’avènement d’une automobile entièrement autonome, omnisciente et infaillible se heurte à la réalité des contraintes d’ingénierie et aux arbitrages réglementaires des États.